Компьютерное зрение на производстве
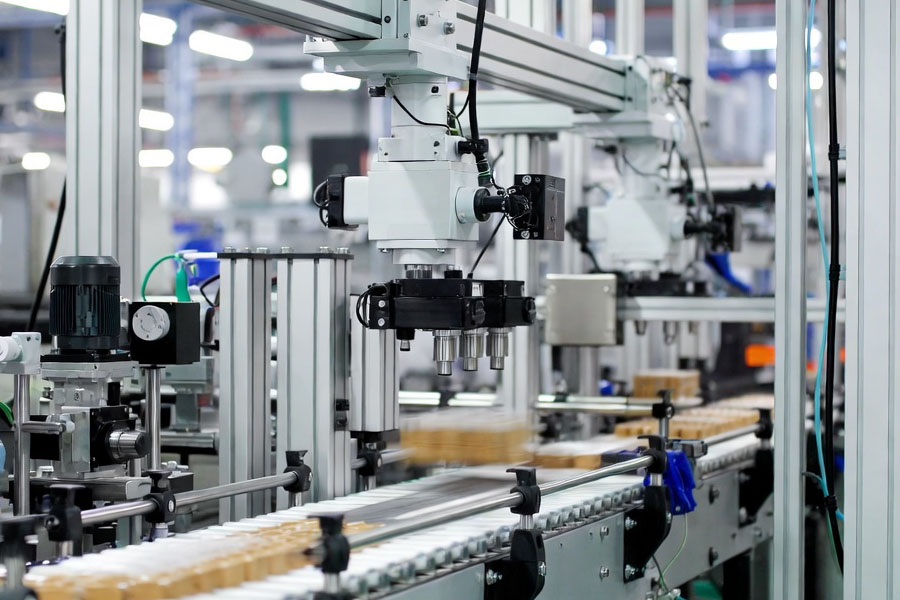
Как система автоматизации на производстве видит брак и принимает решение о внесении корректировок в параметры свей работы? Компьютерное зрение на производственной линии делает то, что не сможет сделать человеческий глаз: осмотреть каждую деталь под одним и тем же углом, на скорости конвейера и без паузы между сменами. Ниже - как устроена такая система, какие задачи она закрывает и от чего зависит результат.
Зачем производству компьютерное зрение
Ручной визуальный контроль упирается в три ограничения. Внимание падает к концу смены. Оценка «годен / брак» гуляет между операторами. Мелкий дефект - трещина, скол покрытия, смещение компонента на плате - на скорости линии просто не успевают зафиксировать.
Компьютерное зрение снимает эти ограничения не потому, что «нейросеть умнее человека», а потому, что решение привязано к повторяемому правилу и к кадру. Система либо измеряет геометрию, либо классифицирует поверхность, либо читает код - и сразу отдаёт сигнал в контроллер: пропустить, сбросить, остановить, записать в журнал качества.
Типовые задачи:
- поиск дефектов поверхности и геометрии;
- измерение размеров и контроль положения детали;
- обнаружение посторонних включений;
- чтение маркировки, OCR, Data Matrix, QR;
- подсчёт и сортировка;
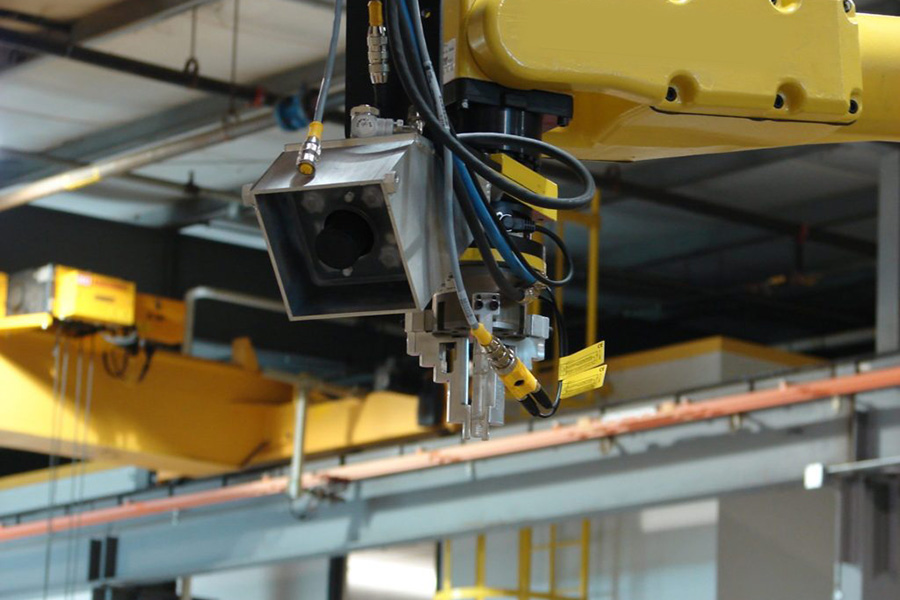
- computer vision для робота: захват, bin picking, контроль сборки.
Для пищевого производства и фармацевтики отдельный контур - контаминации. Там цена ошибки уже не рекламация, а отзыв партии.
Чем компьютерное зрение отличается от камеры видеонаблюдения
Камера даёт картинку. Компьютерное зрение даёт решение.
Картинка без света, оптики и такта линии почти бесполезна. Если дефект меньше пикселя или тонет в блике, алгоритм будет гадать. Поэтому проект начинается не с выбора нейросети, а с вопроса: что именно должно быть видно, на какой скорости и при каком освещении.
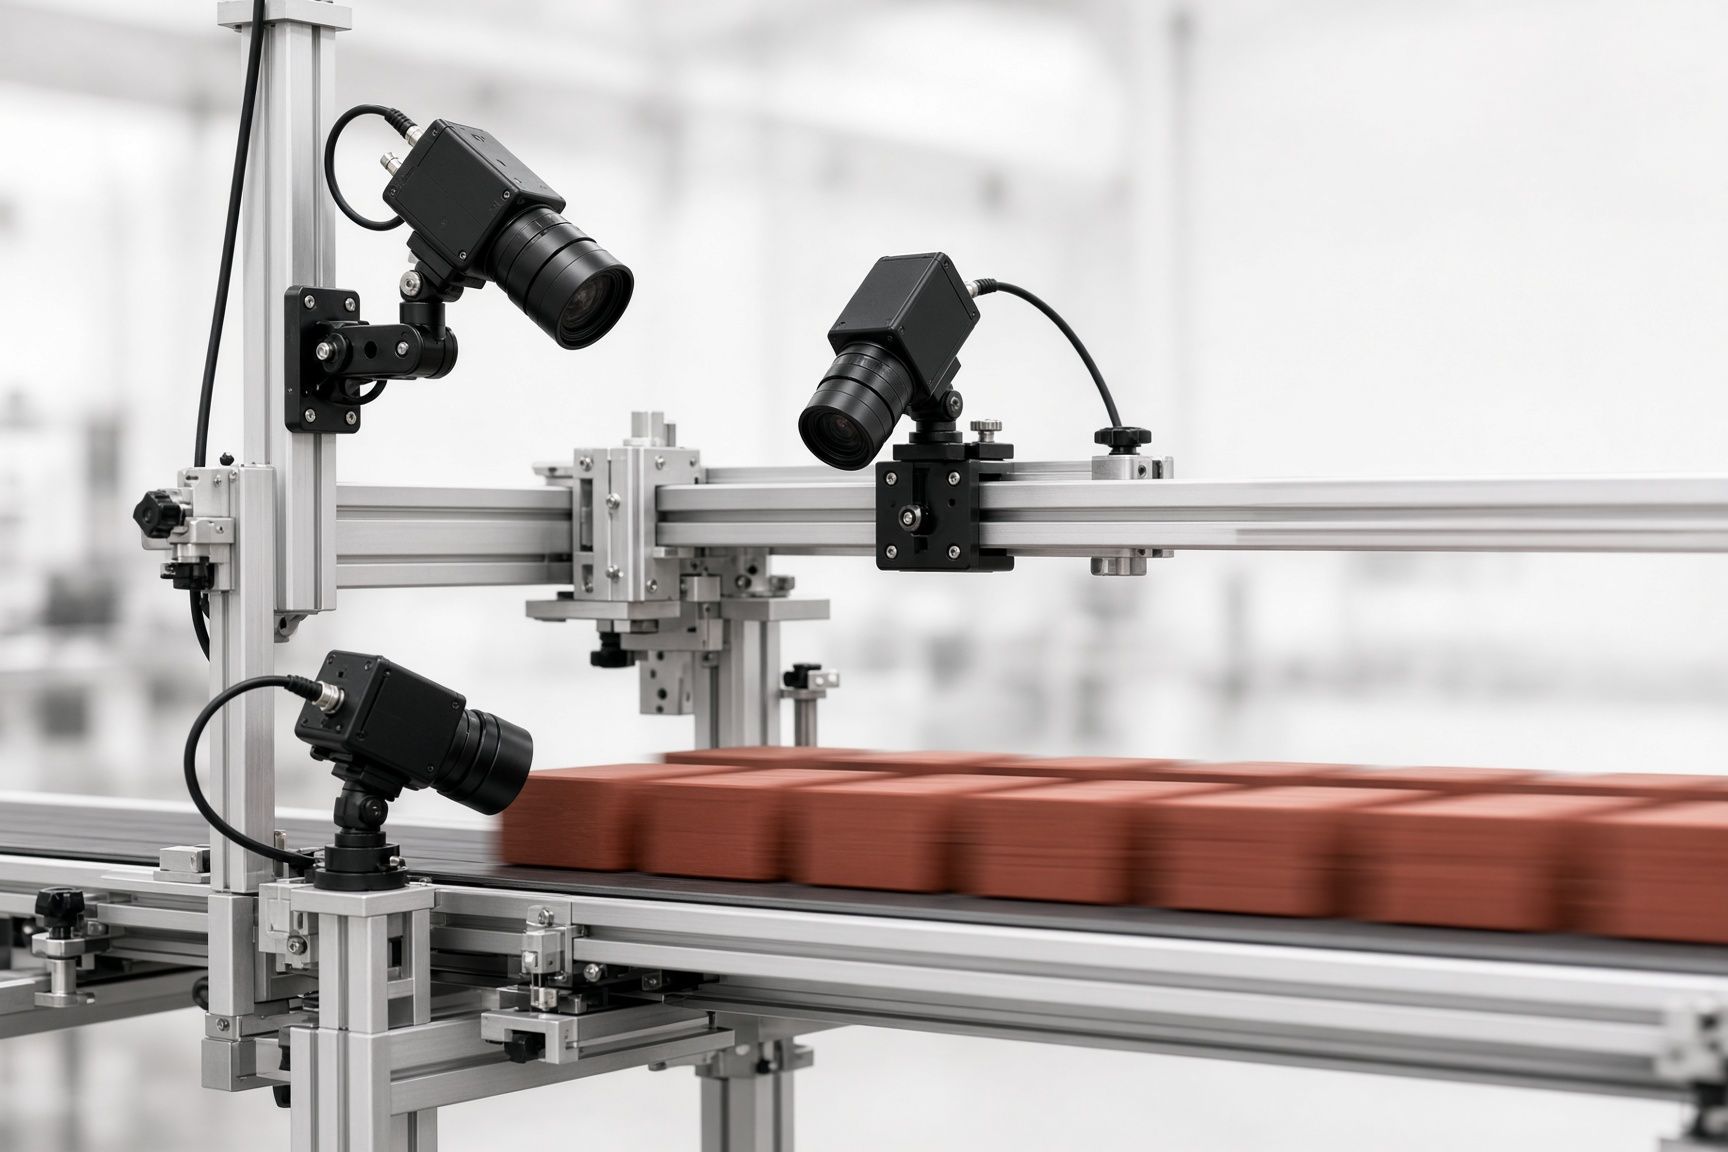
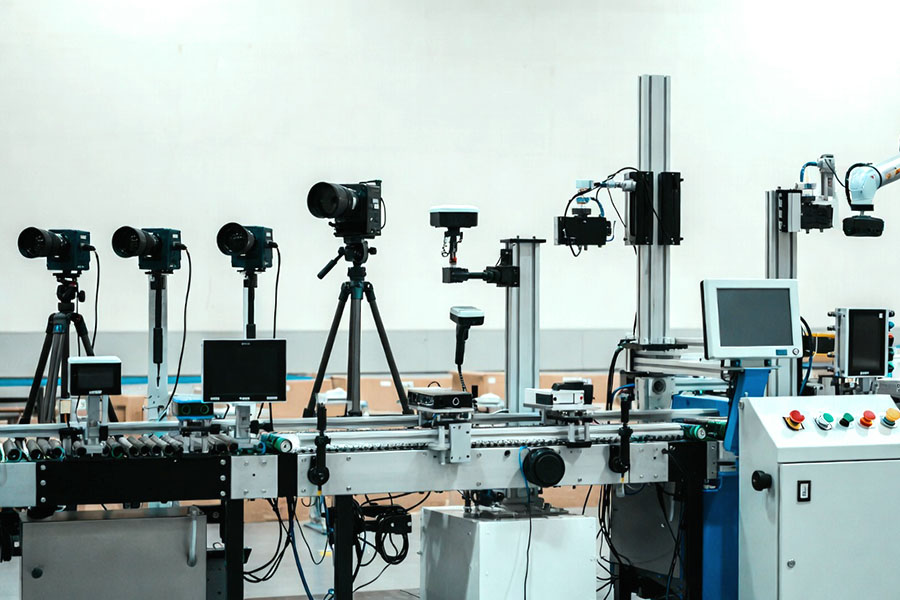
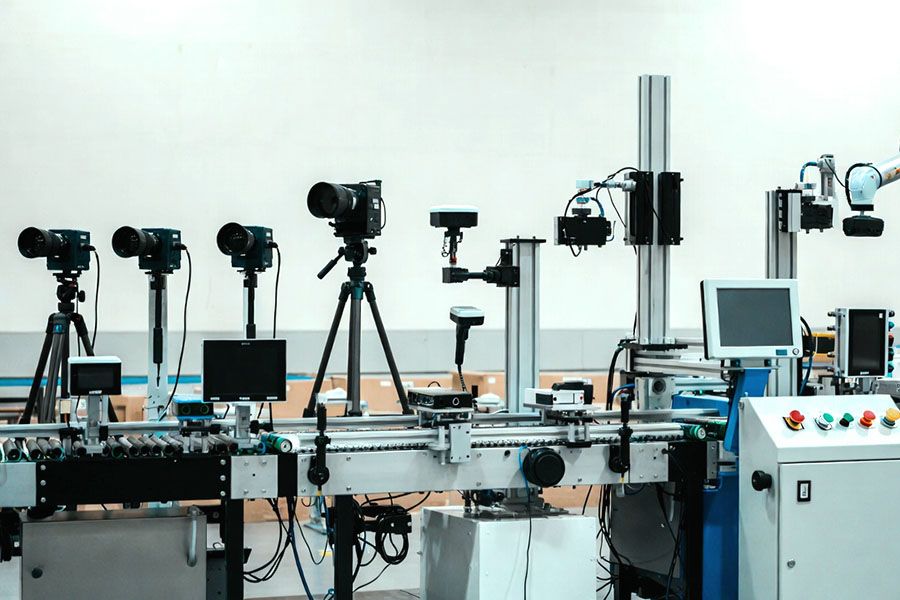
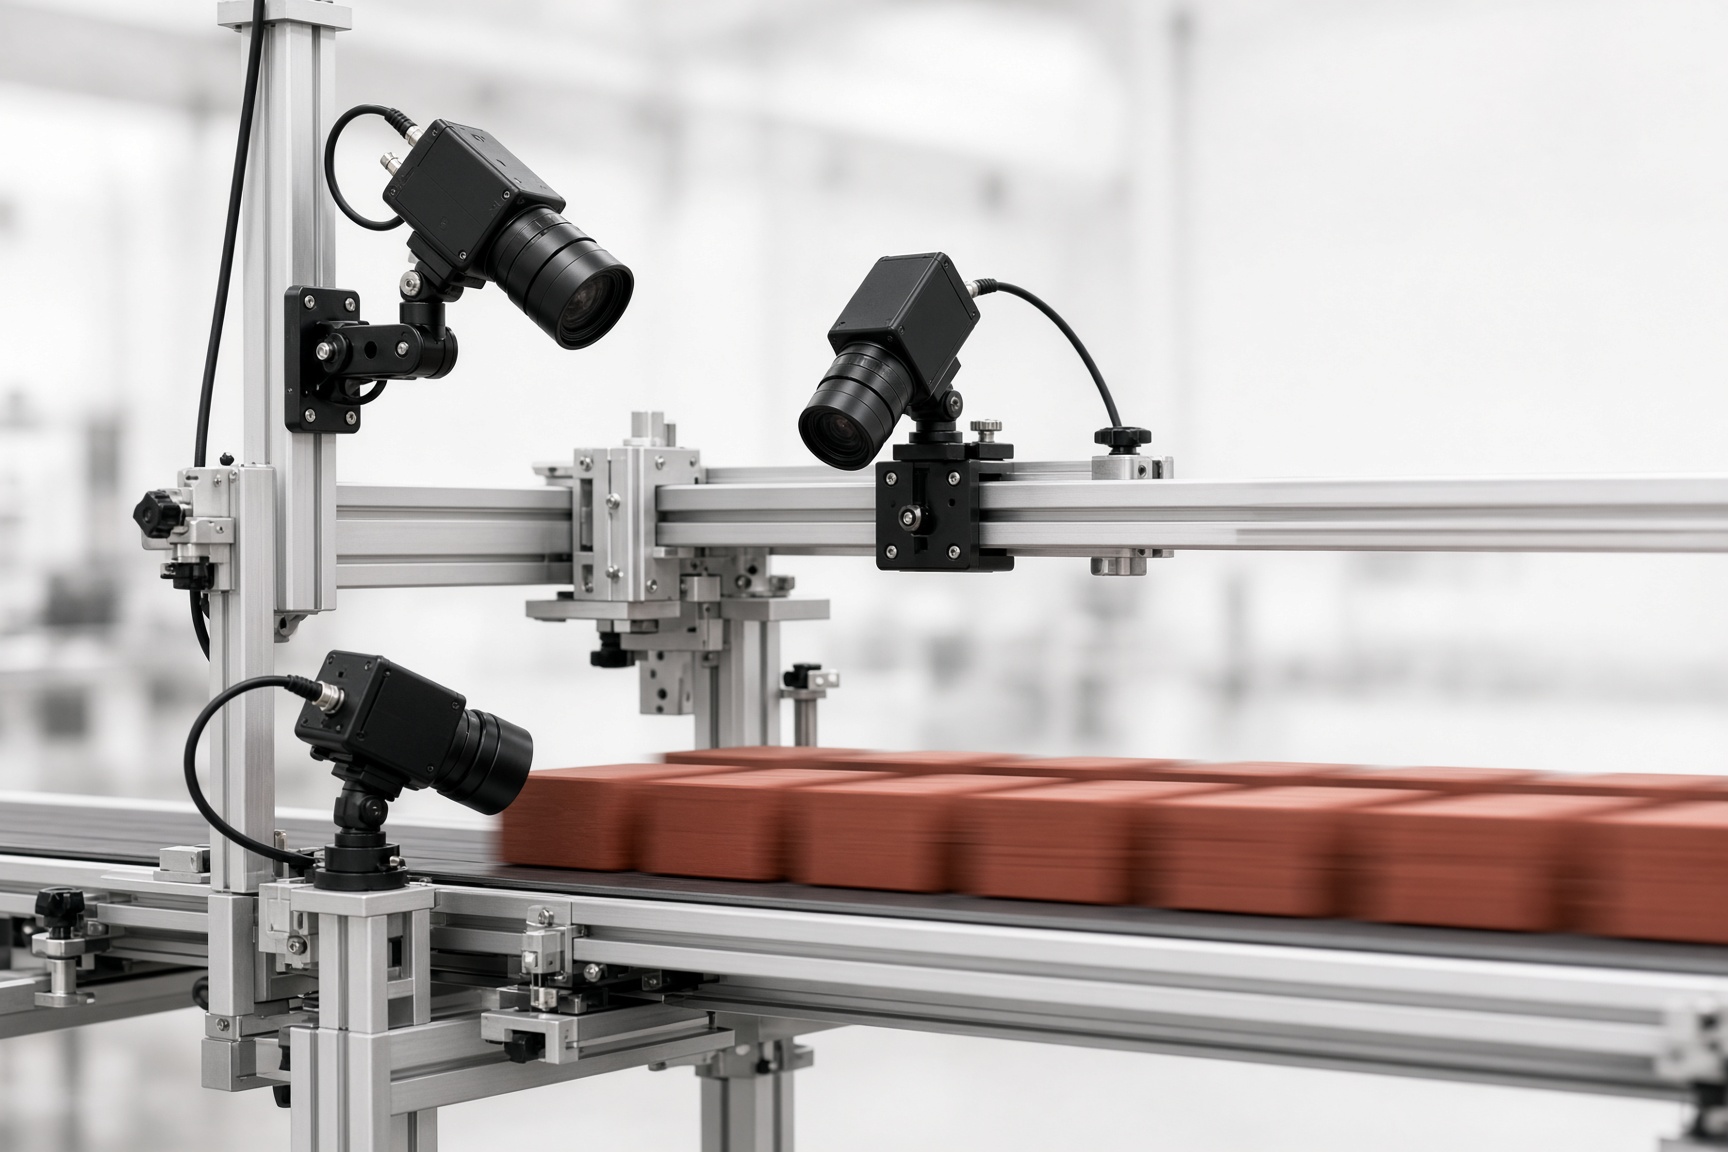
На практике промышленное computer vision - это контур из пяти частей:
- объект и его движение;
- свет;
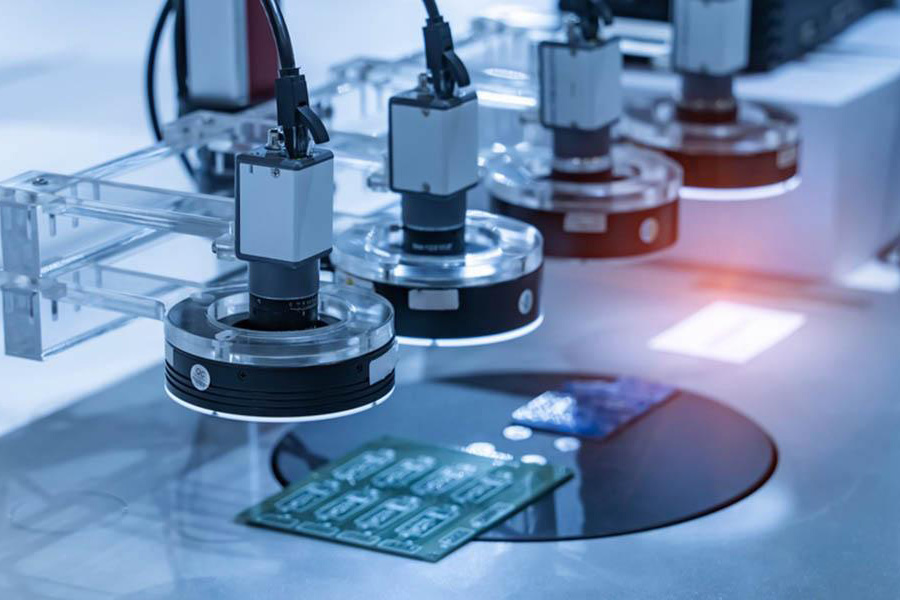
- оптика и камера;
- программа обработки;
- связь с АСУ ТП, роботом или отбраковщиком.
Слабое звено в любой из пяти точек ломает весь контур.
Свет и оптика решают больше, чем модель
Допуск в сотые миллиметра, царапина на металле, пузырь в покрытии, инородное включение в массе - всё это разные оптические задачи. Для одной нужен коаксиальный свет, для другой - тёмное поле, для третьей - линейная камера и равномерная засветка по всей ширине листа.
Линейные камеры уместны на широком полотне и высокой скорости: лист, рулон, лента. Матричные - на штучном изделии, сборке, роботе. Стробоскоп снимает смаз на быстром конвейере. ИК-подсветка вытаскивает то, что в видимом диапазоне тонет в цвете материала.
Ошибка на этом шаге потом не лечится «дообучением модели». Компьютерное зрение видит только то, что сформировали свет и объектив.
Два слоя программы: правило и сеть
Рабочая система редко живёт на одной нейросети.
Классические алгоритмы - порог, морфология, контуры, измерение, сверка шаблона - закрывают геометрию, наличие отверстия, шаг, длину, положение. Они прозрачны: инженер понимает, почему деталь ушла в брак.
Нейросети нужны там, где дефект не описывается линейкой: допустимая текстура материала против трещины, пятно покрытия против грязи на камере, сложный рисунок поверхности. Сеть учится на реальных годных и бракованных кадрах с линии, а не на студийных фото.
Гибрид обычно выглядит так: CPU быстро отсекает заведомо годное и ловит грубую геометрию, GPU классифицирует спорные участки. Так компьютерное зрение успевает в такт линии и не гоняет тяжёлую модель по каждому кадру без нужды.
Отдельный слой - устойчивость. Пыль на объективе, смена партии, другой оттенок сырья, другой оператор на загрузке. Система, которая «один раз обучили и забыли», на живом производстве разъезжается. Нужны пороги, контроль самой оптики и возможность дообучить модель на новых образцах.
Компьютерное зрение без интеграции - это стенд
Качественный кадр и точная классификация ничего не стоят, если решение не попало в процесс.
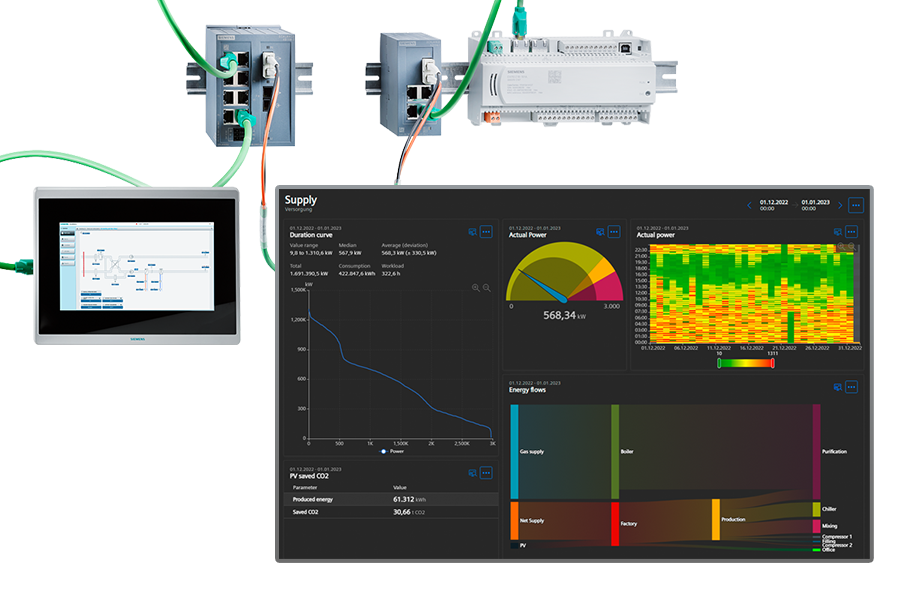
Связь нужна на языке площадки: дискретный сигнал на отбраковщик, Modbus, PROFINET, OPC UA, REST в MES. Система может остановить конвейер, переложить деталь роботом, пометить паллету, записать кадр брака к номеру партии.
Пока computer vision живёт отдельным монитором у технолога, оно остаётся демонстрацией. Когда оно становится датчиком в контуре АСУ ТП - начинается эффект на браке и на персонале.
Где это окупается
Цифры зависят от объёма и цены ошибки, но логика повторяется.
Ручной контроль держит несколько человек в смену и всё равно пропускает часть дефектов. Автоматический контур смотрит 100% потока в одном критерии. На листовых материалах, металлообработке, упаковке, электронике снижение доли брака после внедрения часто измеряется разами, а не процентами «на глаз». Персонал уходит с визуального осмотра на разбор спорных кадров и на обслуживание линии.
Окупаемость считается просто: стоимость пропущенного брака + стоимость контролёров минус стоимость владения системой. Если брак уже сидит в рекламациях или линия ускоряется, а глаз не успевает, компьютерное зрение перестаёт быть «инновацией» и становится узлом технологии.
Как выглядит нормальный проект внедрения
Сначала съём на объекте: реальный свет цеха, реальная скорость, реальный брак, не отложенные «красивые» образцы. Затем выбор камеры, оптики и подсветки под минимальный дефект. Затем алгоритм - классика, сеть или оба слоя. Затем интеграция и пусконаладка на линии. Затем регламент: кто протирает оптику, кто смотрит ложные срабатывания, как добавляется новый тип изделия.
Именно эта последовательность отличает промышленное компьютерное зрение от разовой поставки «умной камеры».
ООО «НПП РИЦ» проектирует и внедряет такие контуры в Ростове-на-Дону: от разбора задачи на площадке до программного обеспечения и связи с АСУ ТП. Если нужно оценить применимость на конкретных изделиях - достаточно образцов годного и брака, такта линии и требования к сигналу в контроллер.